
Robot Actuators Workshop (28 сентября 2026)
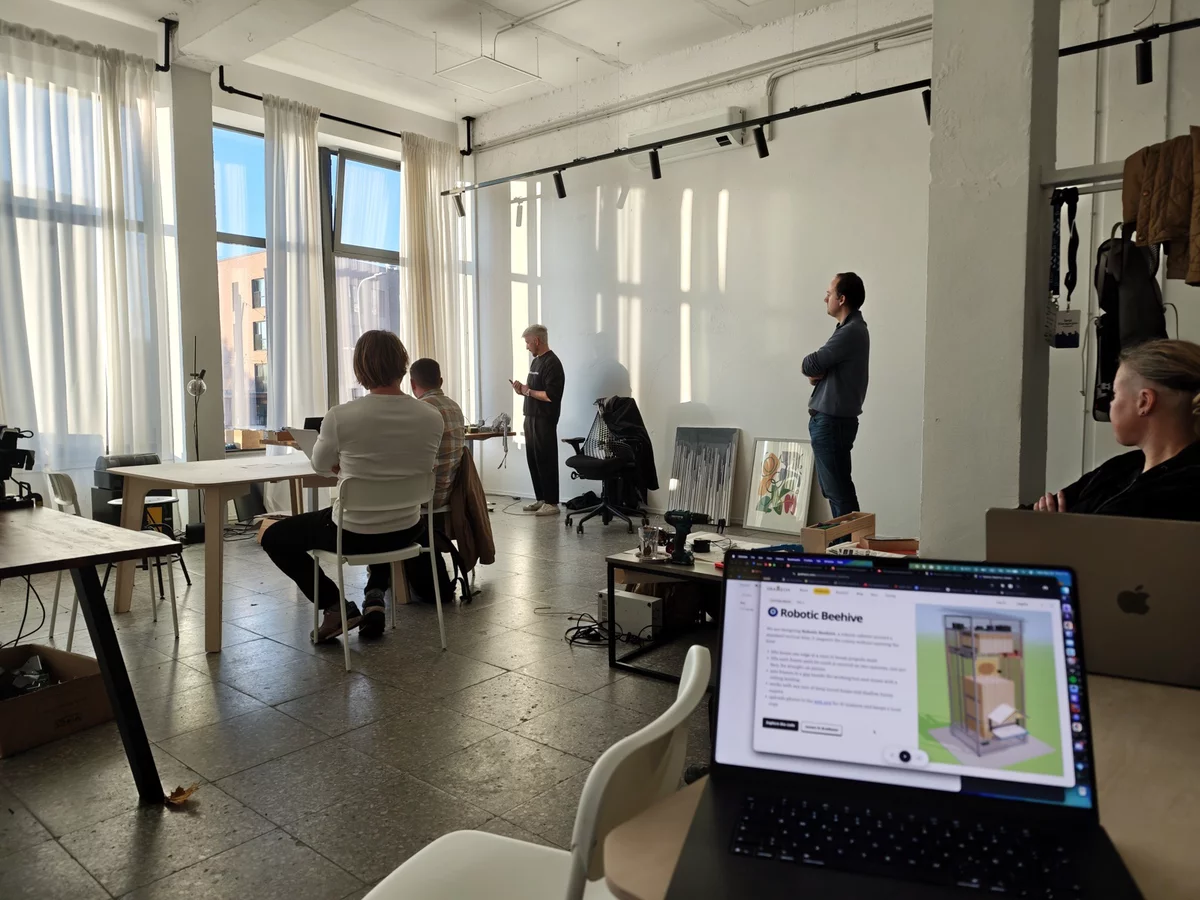
Сходил на Robot Actuators Workshop, который организовал Sergii Kharagorgiiev (сообщество Tallinn Robotics & Computer Vision / autonomia.ee). Проходил он в Põhjala Tehas / Stuudiomaja - место колоритное: бывшая фабрика, лофт с большими окнами, по атмосфере похоже на Теллискиви. Народу было немного, человек 6-8, так что формат получился почти камерный.
Теория: какие бывают моторы
Первая часть была обзорной. Сергей рассказывал и показывал вживую разные типы электромоторов для робототехники - от крошечных RC-сервоприводов и дроновых BLDC до гимбальных моторов и серьёзных актуаторов для суставов, - и разбирал плюсы и минусы каждого. По этой теме я потом попросил агента собрать обзорную статью: Введение в робототехнику: типы моторов.
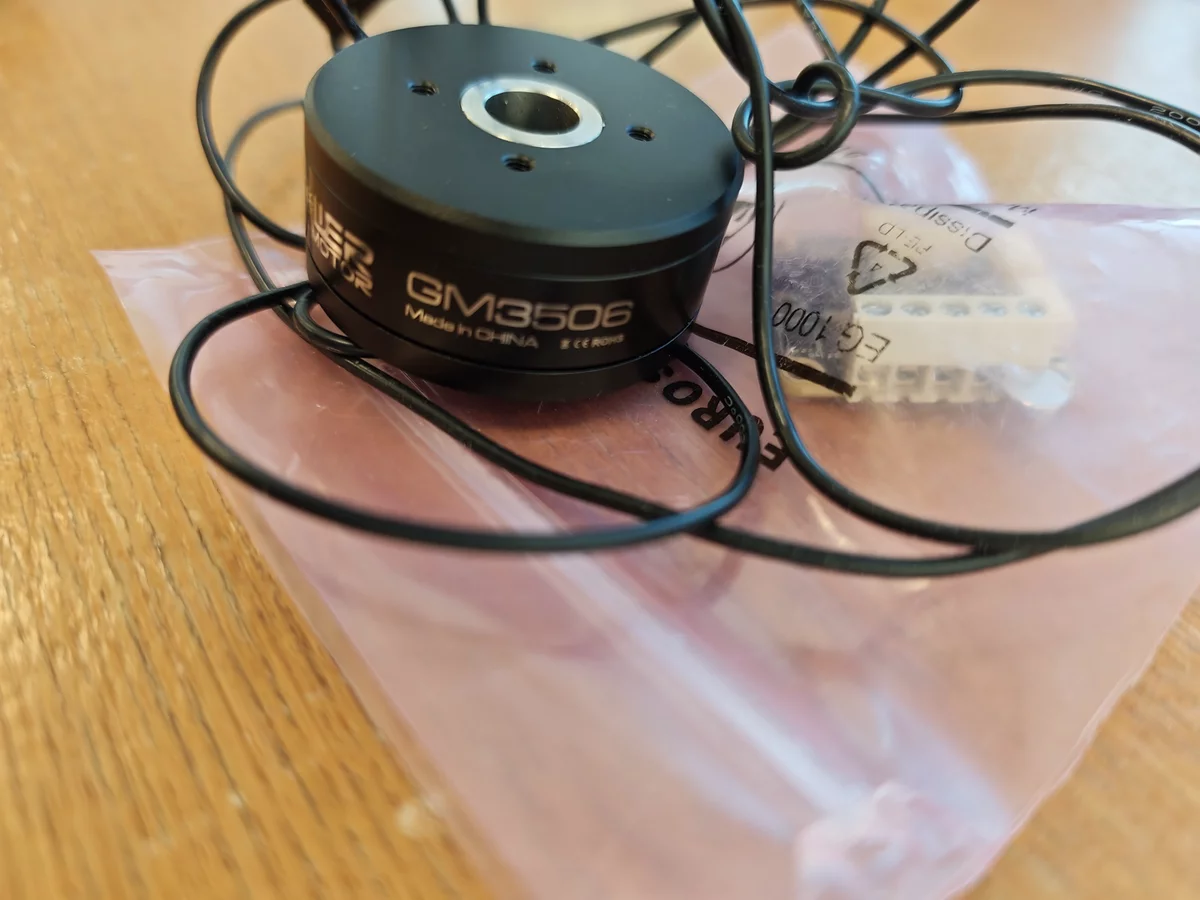
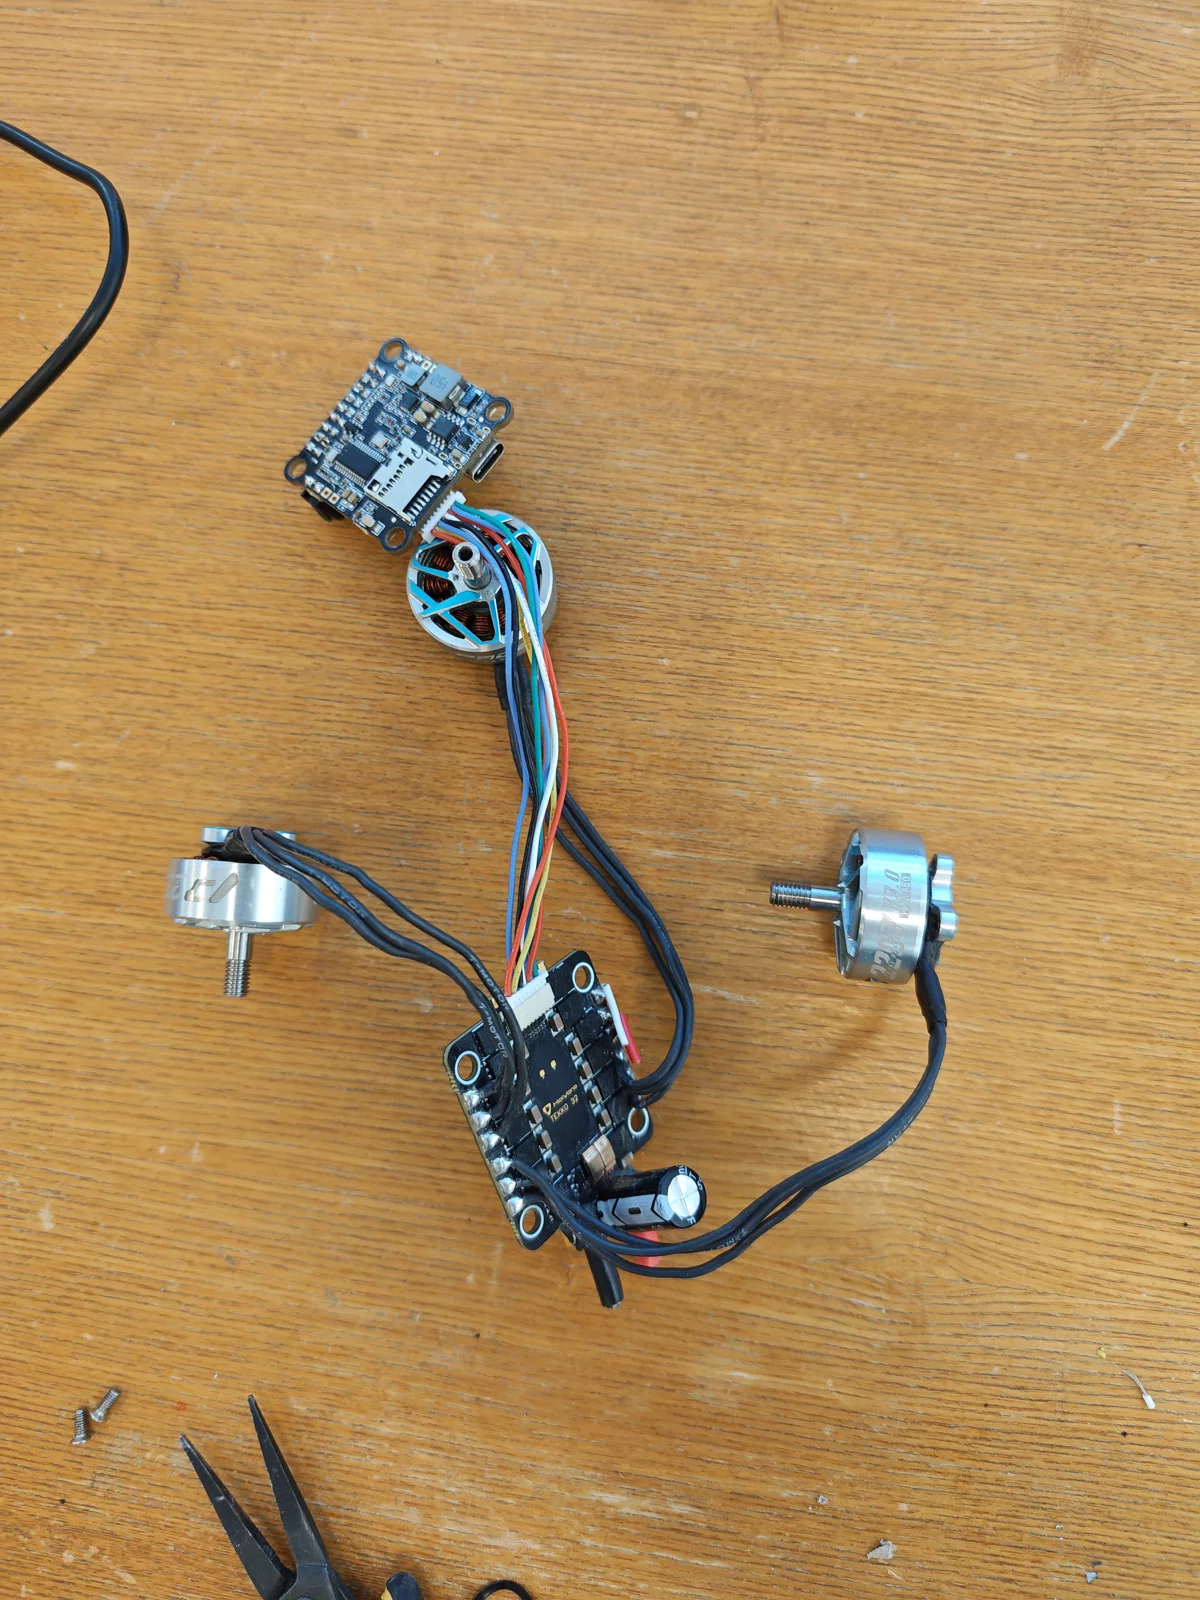
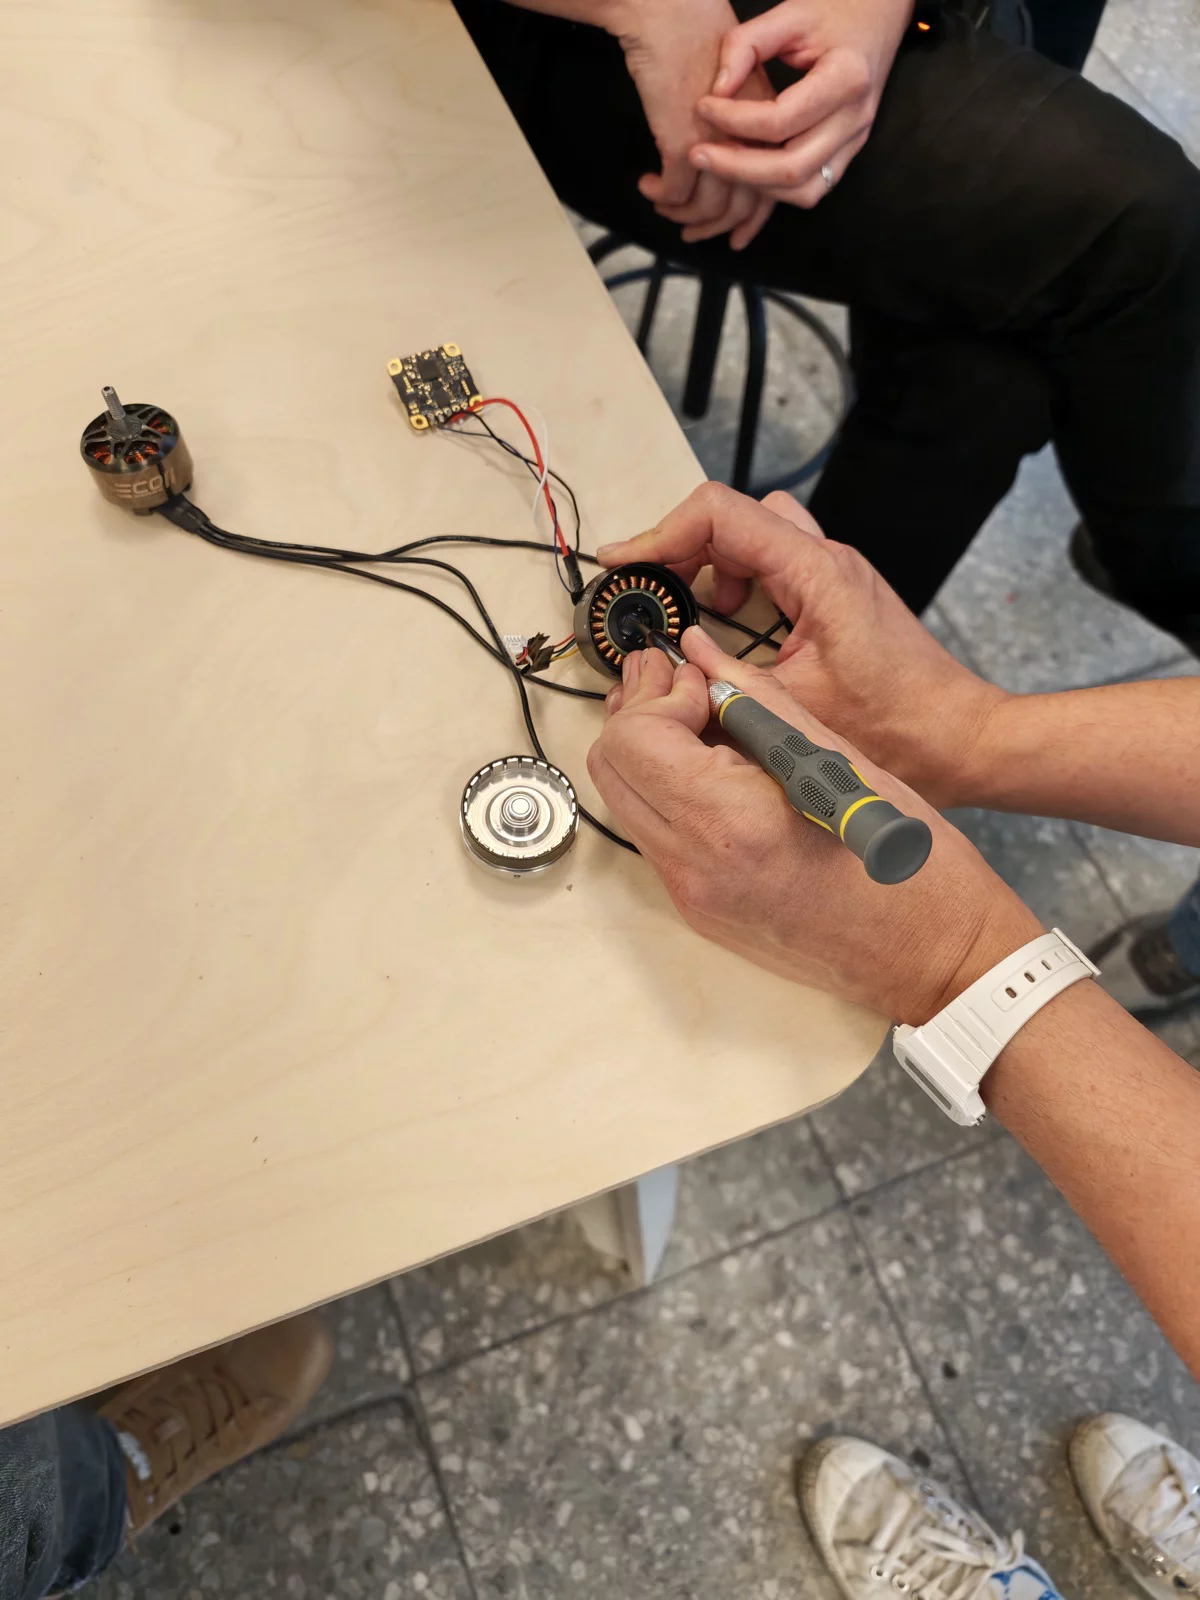
По ходу было видно, что Сергей сейчас сам в процессе выбора: какой мотор лучше подходит, если учитывать сразу цену, шум, скорость, выносливость и количество степеней свободы. Идеального варианта нет, всегда чем-то жертвуешь.
Лаборатория
Из прикольного - в лаборатории стоит робот для телеуправления. С одной стороны манипуляторы под человеческие руки, с другой - руки робота, которые повторяют движения и могут брать предметы. Захват простой - просто сжимает предмет, но сам принцип "двигаешь рукой, робот двигает своей" выглядит впечатляюще.
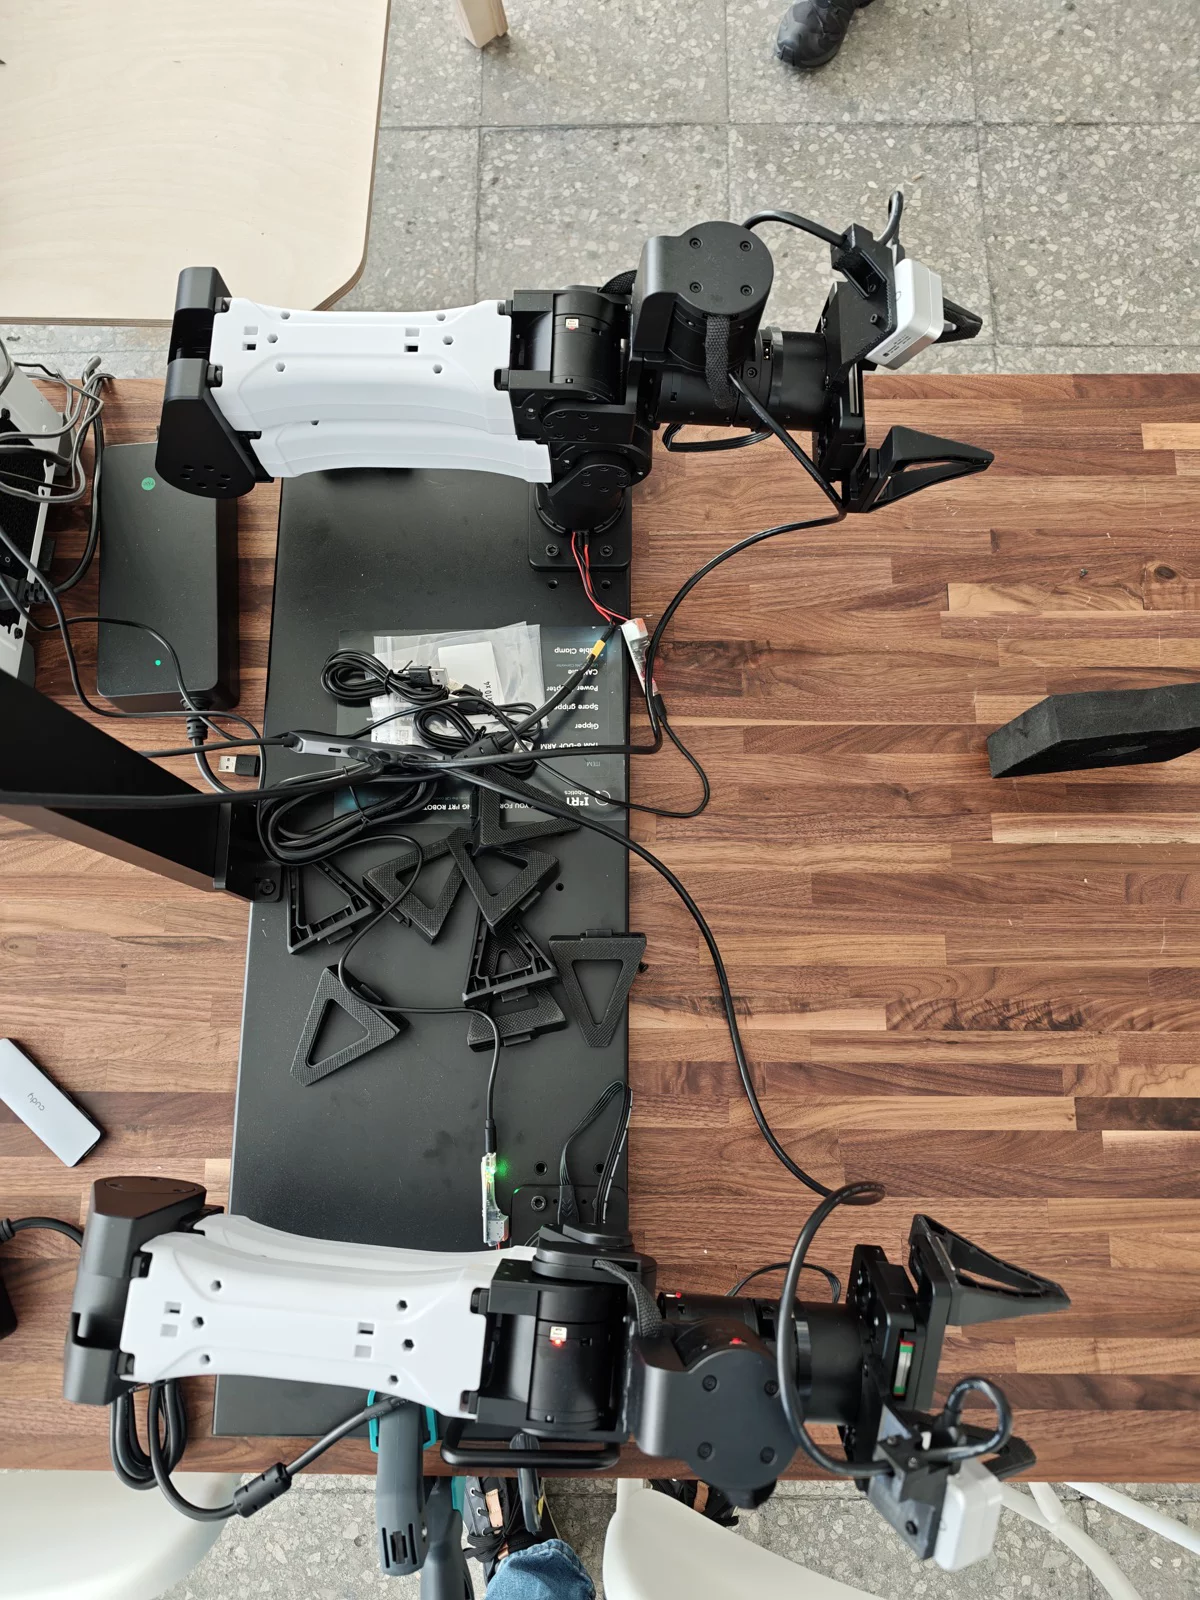
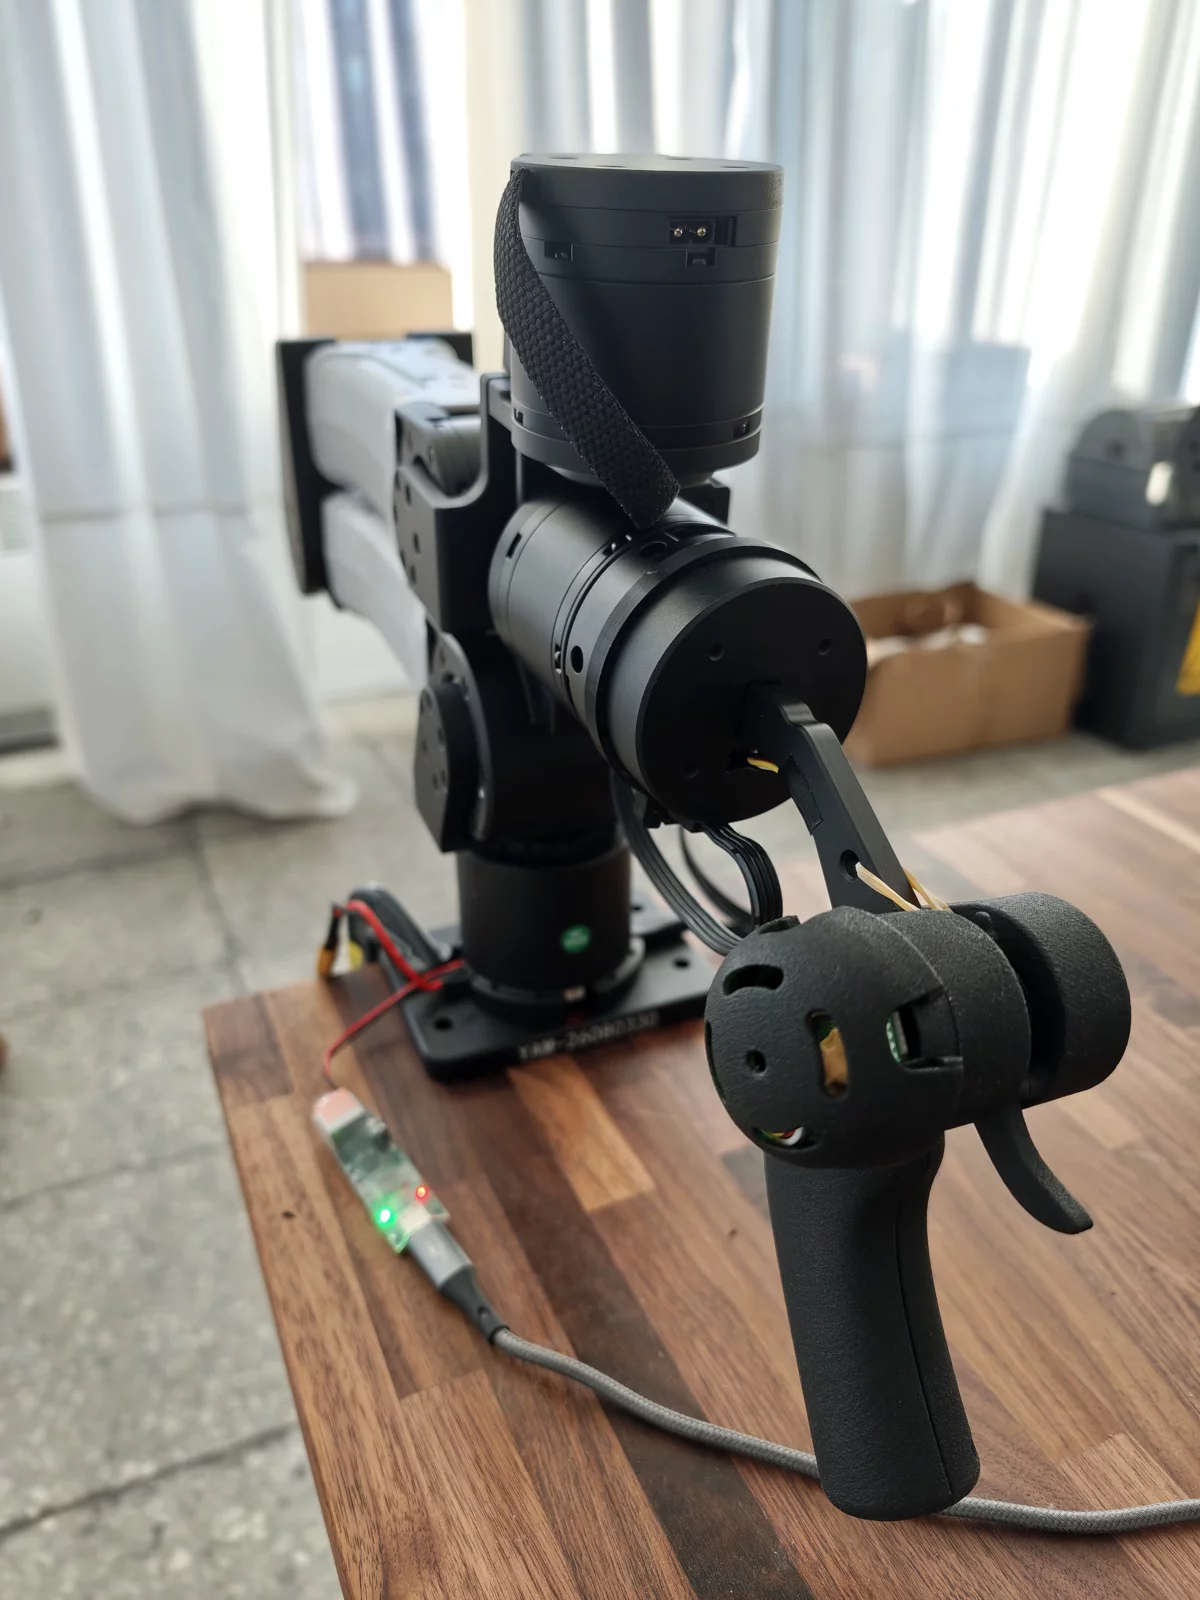
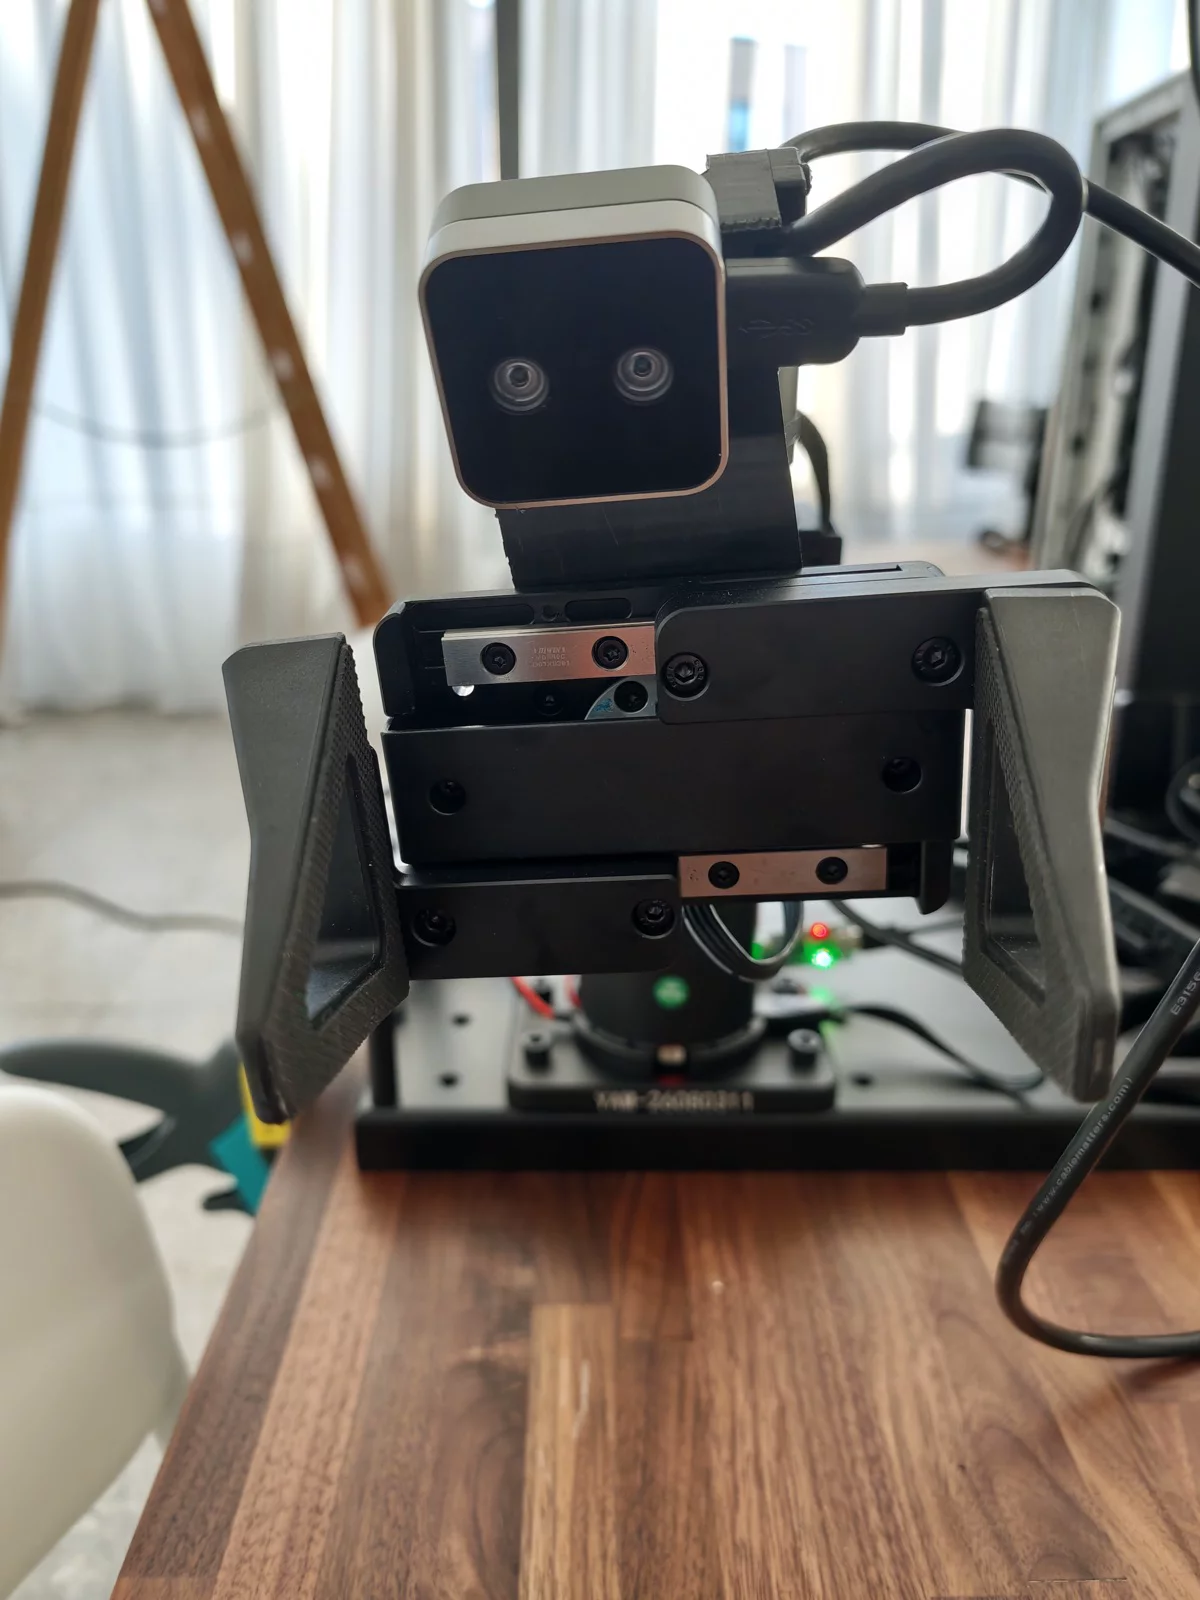
Сам Сергей делает шагающего робота в виде паука и планирует обучить ИИ-модель в синтетической среде (симуляции) двигаться по поверхностям с препятствиями. 3D-принтер используется активно - рычаги, крепления и корпуса печатаются там же.
Практика: управляем мотором
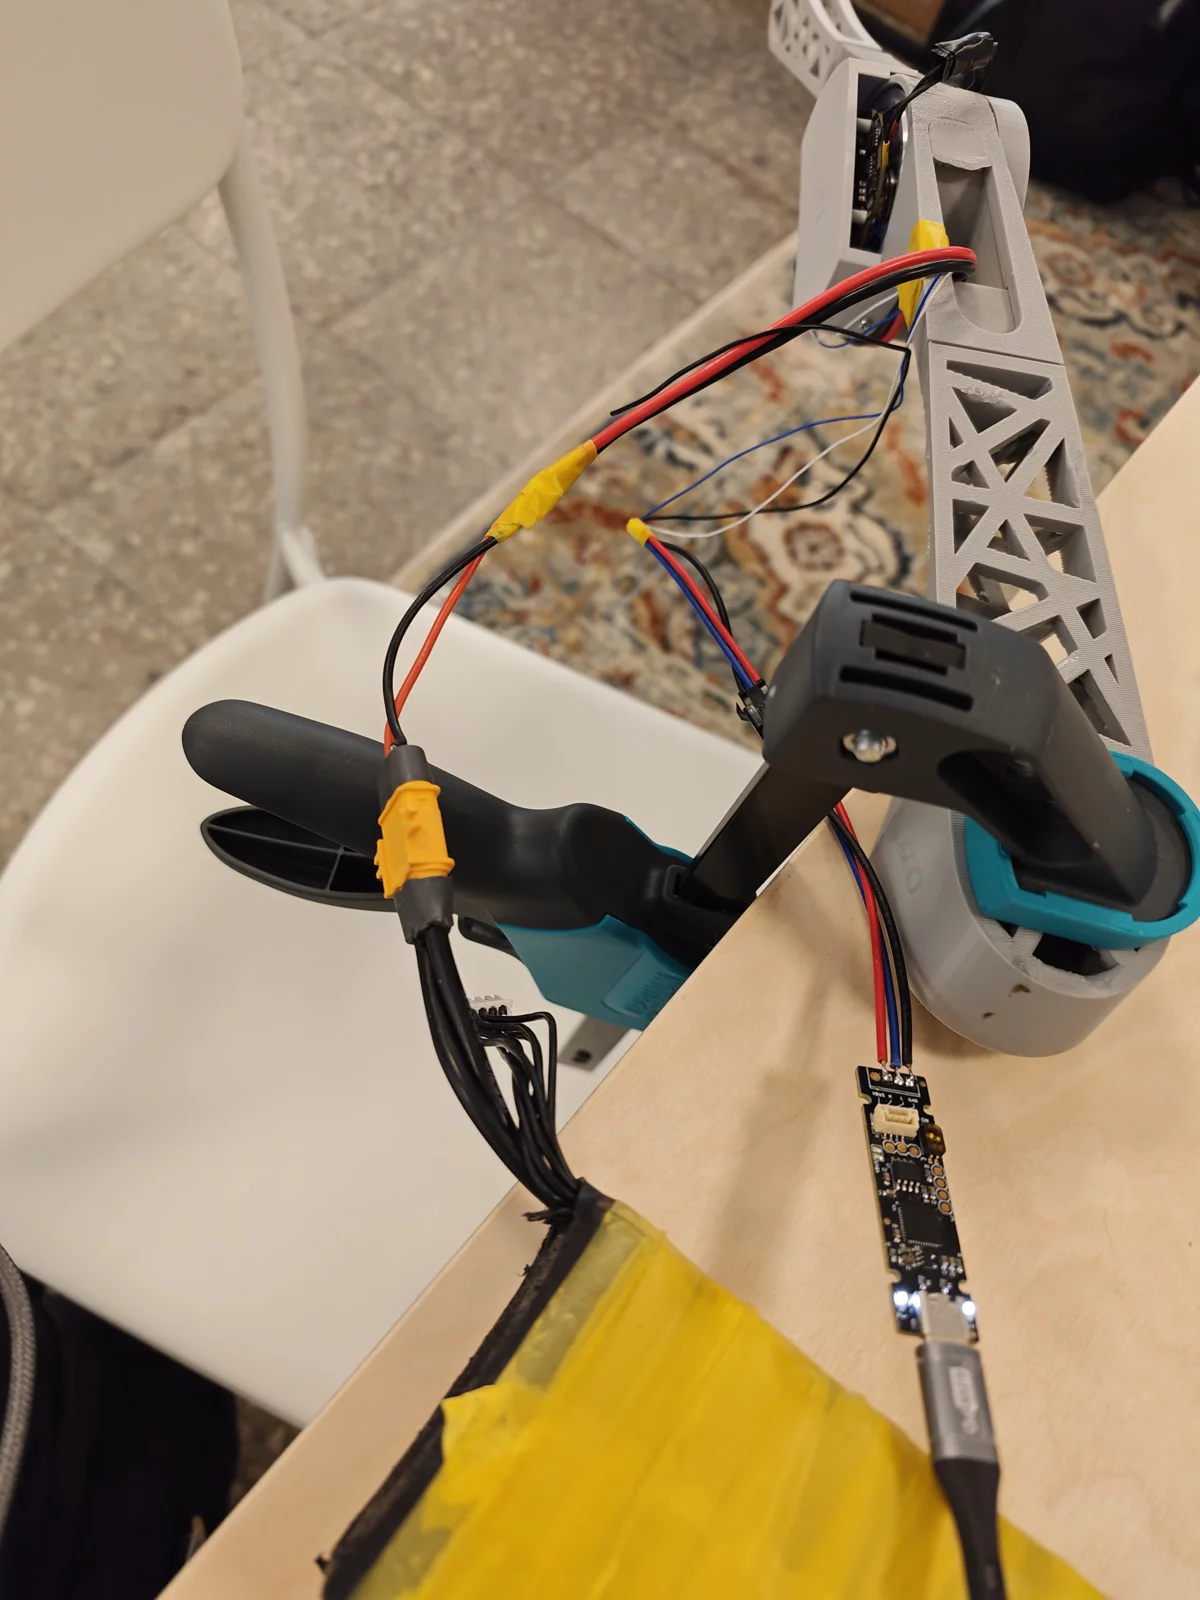
После теории мы разделились на две команды и пытались управлять моторами сами. Мне попался CubeMars AKE60-8 с USB-CAN адаптером и аккумулятором. На мотор был прикручен напечатанный на 3D-принтере рычаг, так что по сути это была маленькая "рука".
За полчаса-час я навайбкодил управление этим мотором через свой a2gent.net harness и Claude Opus 5.5: Python-драйвер для MIT-режима по CAN, CLI и веб-интерфейс с режимами Position / Sine / Gait / Velocity / Torque. Код выложил на GitHub: tot-ra/robotics-motors-workshop.
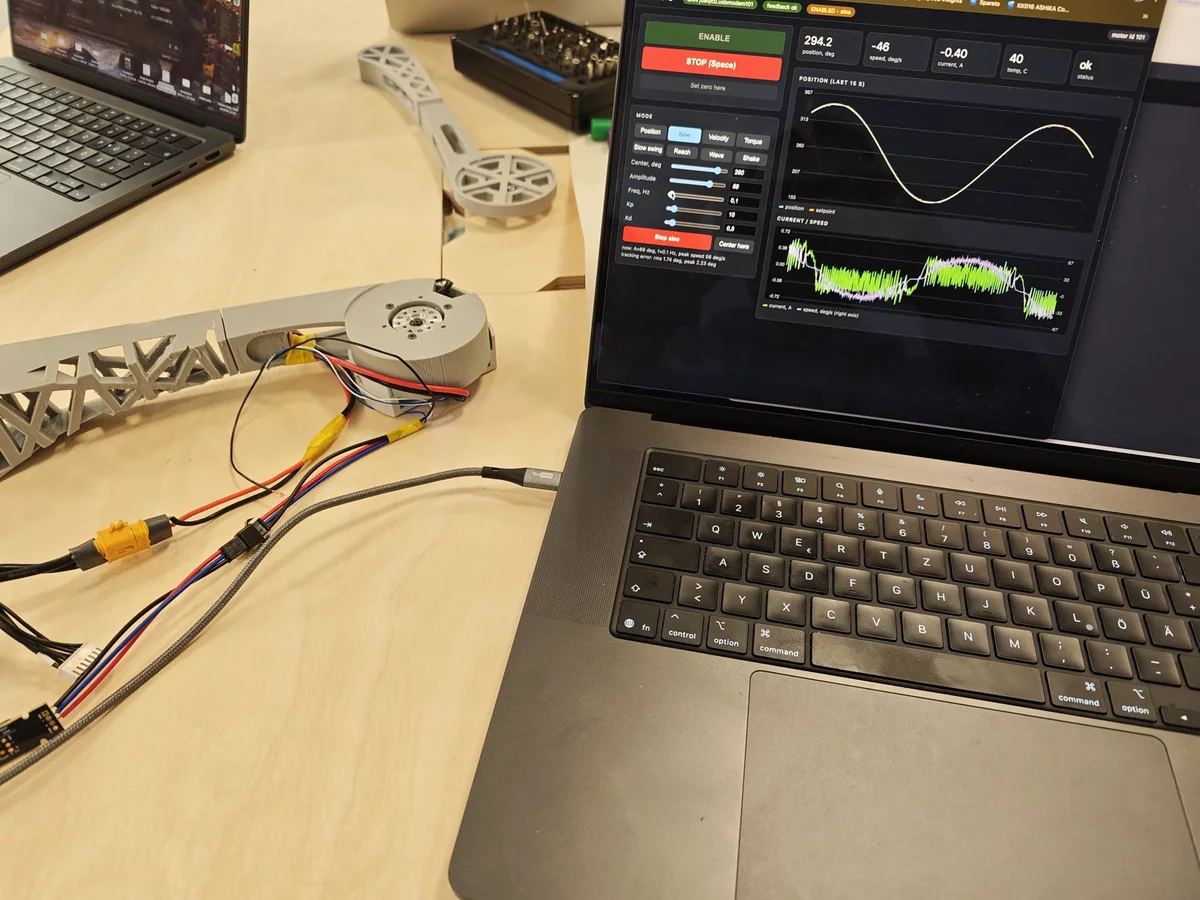
В итоге мы попробовали два сценария:
- простое движение туда-сюда по синусоиде с заданной амплитудой
- режим "шага": мотор чувствует сопротивление (как будто нога коснулась земли) и перестаёт двигаться в эту сторону
Зачем я туда пошёл
Из знакомых была Маргарита, которая делает колёсного робота-помощника на Raspberry Pi. А я пошёл, чтобы поучиться управлять шаговыми моторами для робота-улья Gratheon - там тоже нужно точно и надёжно двигать механику, и понимать, какой тип мотора выбрать.
Надеюсь, на следующих встречах будет рассказ про вычислительную часть - CPU/GPU, Jetson Nano и прочие know-how.